











Bosch Rexroth IndraDrive: обзор приводов
IndraDrive — семейство цифровых приводов Bosch Rexroth для управления серводвигателями, асинхронными и линейными двигателями. Его применяют в металлообработке, упаковке, печати, робототехнике и на сборочных линиях. При обслуживании или модернизации оборудования с такими приводами сразу возникают вопросы. Чем различаются серии? Что означают обозначения модулей управления? Как подобрать замену или расширить систему? В статье разобраны архитектура семейства, интерфейсы, связка с двигателями и обратной связью, а также типичные ошибки при вводе в работу. Точные характеристики конкретного привода берите из его типового обозначения и документации Bosch Rexroth.
- Принцип работы и назначение IndraDrive
- Серии: C, Cs, M и Mi
- Модули управления, прошивки и интерфейсы
- Двигатели и обратная связь
- Как выбрать привод и когда он избыточен
- Ввод в эксплуатацию и типичные ошибки
- Заключение
Принцип работы и назначение IndraDrive
Как и любой сервопривод, IndraDrive замыкает контуры регулирования: тока (момента), скорости и положения. Силовая часть выпрямляет сетевое напряжение в звено постоянного тока и формирует из него трёхфазное напряжение для двигателя через транзисторный инвертор. Управляющая часть читает сигнал датчика обратной связи, сравнивает его с заданием от ЧПУ или контроллера и корректирует выходные токи.
Особенность семейства — разделение на силовую часть и сменный модуль управления. Одна и та же силовая платформа работает с разными контроллерами и набором интерфейсов, а функциональность определяется прошивкой и опциями. Поэтому «IndraDrive» — это не одна модель, а платформа, и при заказе запчасти важно знать полное типовое обозначение с шильдика.
Базовые задачи, которые решает привод в станке:
- позиционирование осей подачи с заданной динамикой;
- управление шпинделем в режиме регулирования скорости или углового положения;
- синхронизация нескольких осей по цифровой шине;
- функциональная безопасность: безопасное снятие момента и контроль скорости при открытых ограждениях.
Более общий разбор принципов — в материалах про сервоприводы и сервоусилители.
Серии: C, Cs, M и Mi
Различия между сериями в основном конструктивные: как организованы питание и силовые модули, где стоит электроника. Ниже обобщённое сравнение. Мощностные диапазоны и размеры в таблицу намеренно не включены: они зависят от конкретного типоразмера, их нужно смотреть в каталоге.
| Серия | Конструкция | Типичное применение | На что обратить внимание |
|---|---|---|---|
| IndraDrive C | Компактный одноосевой преобразователь: питание и инвертор в одном корпусе (обозначения вида HCS) | Отдельные оси и шпиндели, станки и машины с небольшим числом приводов | Каждый привод питается от сети независимо; рекуперация и тормозной резистор зависят от модели |
| IndraDrive Cs | Уменьшенная компактная версия для многоосевых машин с ограниченным местом в шкафу | Многоосевые машины с плотной компоновкой | Состав функций и интерфейсов уточняйте по типовому обозначению |
| IndraDrive M | Модульная система: отдельные модули питания (HMV) и осевые модули (HMS — одноосевые, HMD — двухосевые) на общей шине постоянного тока | Многоосевые станки, обрабатывающие центры, линии | Общая шина позволяет обмениваться энергией между осями; модуль питания подбирают по суммарной нагрузке |
| IndraDrive Mi | Привод, встроенный в двигатель (децентрализованное исполнение) | Машины, где нужно сократить шкаф и длину силовых кабелей | Нагрев и вибрация воздействуют на электронику прямо на двигателе; замена затрагивает весь узел |
Главное практическое различие — архитектура питания. В модульной M-серии одно питающее устройство обслуживает все оси через общую шину постоянного тока. Энергия торможения одной оси может использоваться другой, а излишек рассеивается в тормозном резисторе или возвращается в сеть, если модуль питания это поддерживает. В компактной C-серии каждый привод решает эту задачу сам.
Модули управления, прошивки и интерфейсы
Модуль управления (control section) устанавливается в силовую часть и определяет, как привод общается с остальной системой. Модули различаются по числу интерфейсов, поддерживаемым типам датчиков и вычислительным возможностям. Конкретные коды модулей (например, семейства CSB, CSH, CSE, CDB) отличаются исполнением, поэтому перед заменой сверяйте полное обозначение, а не только серию привода.
Функции задаются прошивкой и набором встроенных опций. На практике встречаются такие режимы:
- регулирование момента, скорости или положения по аналоговому или цифровому заданию;
- позиционирование по заданным профилям движения внутри самого привода;
- синхронные режимы: электронный вал, электронный кулачок, «летучий» отрез;
- собственные программируемые функции привода, разгружающие внешний контроллер.
Связь с верхним уровнем зависит от модуля. В семействе используются промышленные Ethernet-протоколы реального времени и полевые шины: SERCOS III, EtherCAT, PROFINET, PROFIBUS и другие. Набор протоколов определяется конкретным модулем и опцией, не платформой в целом. Перед модернизацией проверьте, поддерживает ли ваш модуль протокол, на котором работает контроллер станка.
Функциональная безопасность реализуется опциями безопасности. Базовая функция — безопасное снятие момента (STO, Safe Torque Off), при котором привод гарантированно не создаёт вращающего момента. Расширенные функции контроля скорости и положения требуют соответствующей опции и совместимого датчика. Требуемый уровень безопасности определяется оценкой рисков конкретной машины.
Двигатели и обратная связь
IndraDrive работает как с собственными двигателями Bosch Rexroth, так и со сторонними. К типам относятся синхронные серводвигатели, асинхронные двигатели (в том числе шпиндельные) и линейные двигатели. Для выбора пары «привод — двигатель» сравнивают номинальный и пиковый токи, напряжение звена постоянного тока, режим нагрузки и способ охлаждения. Если нужен общий обзор рынка, смотрите статью про производителей серводвигателей и раздел серводвигателей в каталоге.
Обратная связь по положению — критичный узел. В приводах Rexroth применяют датчики нескольких типов, в зависимости от модуля управления и опций:
- резольверы — устойчивы к загрязнению и температуре, но дают меньшее разрешение;
- синусно-косинусные и абсолютные датчики по интерфейсам Hiperface и EnDat (двунаправленный цифровой интерфейс Heidenhain);
- внешние линейные шкалы для прямого измерения положения стола или каретки.
Если после замены двигателя или датчика привод не может прочитать данные, причина часто в несовместимости интерфейса, а не в неисправности. Подробнее о типах датчиков — в обзоре энкодеров и их разновидностей и в разделе энкодеров каталога. Также полезна статья про замену энкодеров и линеек при модернизации.
Как выбрать привод и когда он избыточен
Выбор начинают не с серии, а с механики и режима нагрузки. Порядок рассуждений обычно такой:
- Определить момент и скорость на валу двигателя с учётом редуктора или ШВП (шарико-винтовой передачи), инерции нагрузки и требуемых ускорений.
- Подобрать двигатель с запасом по моменту и учётом цикла нагрузки, а не только по номиналу.
- Выбрать привод по току: номинальному и пиковому, с учётом температуры в шкафу и условий охлаждения.
- Проверить интерфейс связи с контроллером и тип датчика обратной связи.
- Решить вопрос питания и рекуперации: общая шина и модуль питания либо отдельные компактные приводы.
- Уточнить требования к функциональной безопасности.
| Критерий | Что проверить | Где смотреть |
|---|---|---|
| Силовая часть | Номинальный и пиковый токи, напряжение питания, способ охлаждения | Шильдик и каталог привода |
| Модуль управления | Совместимость с силовой частью, набор интерфейсов, поддержка нужной шины | Типовое обозначение, документация на модуль |
| Датчик | Тип интерфейса (резольвер, Hiperface, EnDat), кабель, разрешение | Документация на двигатель и модуль |
| Питание и торможение | Мощность модуля питания, тормозной резистор, рекуперация | Расчёт по циклу нагрузки |
| Безопасность | Наличие STO и расширенных функций, совместимость датчика | Оценка рисков, руководство по безопасности |
Не каждая ось требует полноценного серво-решения с цифровым управлением. Для лёгких вспомогательных механизмов, малоинерционных столов и некритичных позиционирований нередко применяют шаговые двигатели с драйверами. У них проще настройка и ниже стоимость, но нет полноценной обратной связи по положению и динамика ограничена. Примером такого устройства может служить привод шагового двигателя из нашего каталога. Подойдёт ли он для вашей задачи, зависит от момента, скорости и требований к точности. Проверяйте характеристики на странице товара.
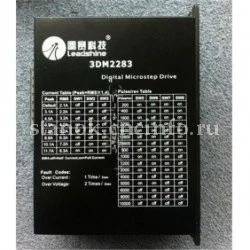
Привод для трёхфазного шагового двигателя. Подходит для вспомогательных осей, где не требуется замкнутый серво-контур, как более простая альтернатива IndraDrive.
Если же нужен привод с высокой динамикой, замкнутыми контурами и интеграцией в многоосевую систему, ориентируйтесь на серводвигатели и сервоприводы. Для сравнения подходов других производителей полезны обзоры Panasonic Minas, Omron R88D и Inovance SV660.
Ввод в эксплуатацию и типичные ошибки
Привод настраивают с помощью специального программного обеспечения Bosch Rexroth через сервисный интерфейс. В ходе ввода в работу задаются параметры двигателя и датчика, предельные значения тока и скорости, режим управления и параметры связи с контроллером. Если двигатель Rexroth оснащён электронной табличкой с данными, часть параметров привод может считать автоматически. Для сторонних двигателей их вводят вручную по документации.
Типичные проблемы при эксплуатации и замене:
- Несоответствие модуля управления и прошивки. После замены модуля привод может не запуститься, пока не будут загружены нужная версия прошивки и сохранённые параметры. Перед заменой всегда делайте резервную копию параметров.
- Ошибки датчика. Повреждённый кабель, плохой контакт в разъёме, неверный тип интерфейса, помехи. Проверяйте экранирование и заземление.
- Перегрев. Забитые радиаторы и неработающие вентиляторы, превышение допустимой температуры в шкафу. Это частая причина аварийных остановок под нагрузкой.
- Перенапряжение в звене постоянного тока. Недостаточная мощность тормозного резистора или неверно подобранный модуль питания при частых торможениях.
- Неверная нумерация или конфигурация шины. При настройке сетевых протоколов проверьте адреса, топологию и согласованность циклов.
Диагностические сообщения привода состоят из буквенного обозначения класса и числового кода. Расшифровку и рекомендуемые действия берите в руководстве по диагностике для вашей версии прошивки. Точный смысл кода зависит от модели привода и конфигурации. Не опирайтесь на общие таблицы из интернета без сверки с документацией. Общий подход к поиску отказов описан в разделе о системе диагностики. Если плата или силовой модуль вышли из строя, возможен ремонт промышленного оборудования. Для частотных приводов общего назначения есть отдельный раздел преобразователей частоты.
FAQ: частые вопросы
Чем IndraDrive C отличается от IndraDrive M?
C — компактные одноосевые приводы, где питание и инвертор находятся в одном корпусе. M — модульная система: отдельные модули питания и осевые модули работают на общей шине постоянного тока, что удобно для многоосевых машин.
Можно ли заменить модуль управления на другой?
Только если он совместим с силовой частью и поддерживает нужные интерфейсы и тип датчика. После замены обычно требуется загрузить прошивку и параметры, поэтому заранее сохраните резервную копию.
Какие датчики обратной связи поддерживает IndraDrive?
В зависимости от модуля управления и опций — резольверы, а также датчики с интерфейсами Hiperface и EnDat. Для прямого измерения положения используют внешние линейные шкалы. Точный перечень уточняйте по документации на модуль.
Подходит ли шаговый привод вместо IndraDrive?
Для лёгких вспомогательных осей без высоких требований к динамике — возможно. Для осей подачи с замкнутыми контурами и синхронизацией по шине шаговый привод не заменяет серво-систему.
Где найти расшифровку кодов диагностики привода?
В руководстве по диагностике Bosch Rexroth для вашей версии прошивки. Смысл кода зависит от модели привода и конфигурации станка, поэтому общие таблицы без сверки с документацией использовать нельзя.
Заключение
IndraDrive — платформа, а не отдельный продукт. Правильный выбор или замена требуют учёта серии, силовой части, модуля управления, интерфейса связи и типа обратной связи. Ошибки чаще всего возникают не из-за самого привода, а из-за несовместимости компонентов и потери параметров при замене. Поэтому полное типовое обозначение, резервная копия параметров и документация — обязательный минимум перед любой работой.
Если нужно подобрать привод, двигатель, датчик или кабель для оборудования с IndraDrive, либо определить причину отказа, обратитесь к специалистам ООО «Эффективное производство». Мы поможем сверить обозначения и подобрать комплектующие под вашу задачу.
Связанные материалы
Читайте также